

袋装物料机器人码垛
不确定该选哪一款?
把工件重量、所需臂展和节拍发给我们。我们会指出适配的机型——如果这个工序其实不需要机器人,我们也会直说。
人工码放 25 kg 与 50 kg 的袋子,通常是工厂最先自动化的工序。它体力消耗大、单调重复,人员流动率高。按每分钟两三袋、连续一个班次计算,瓶颈在人,而不在包装机。
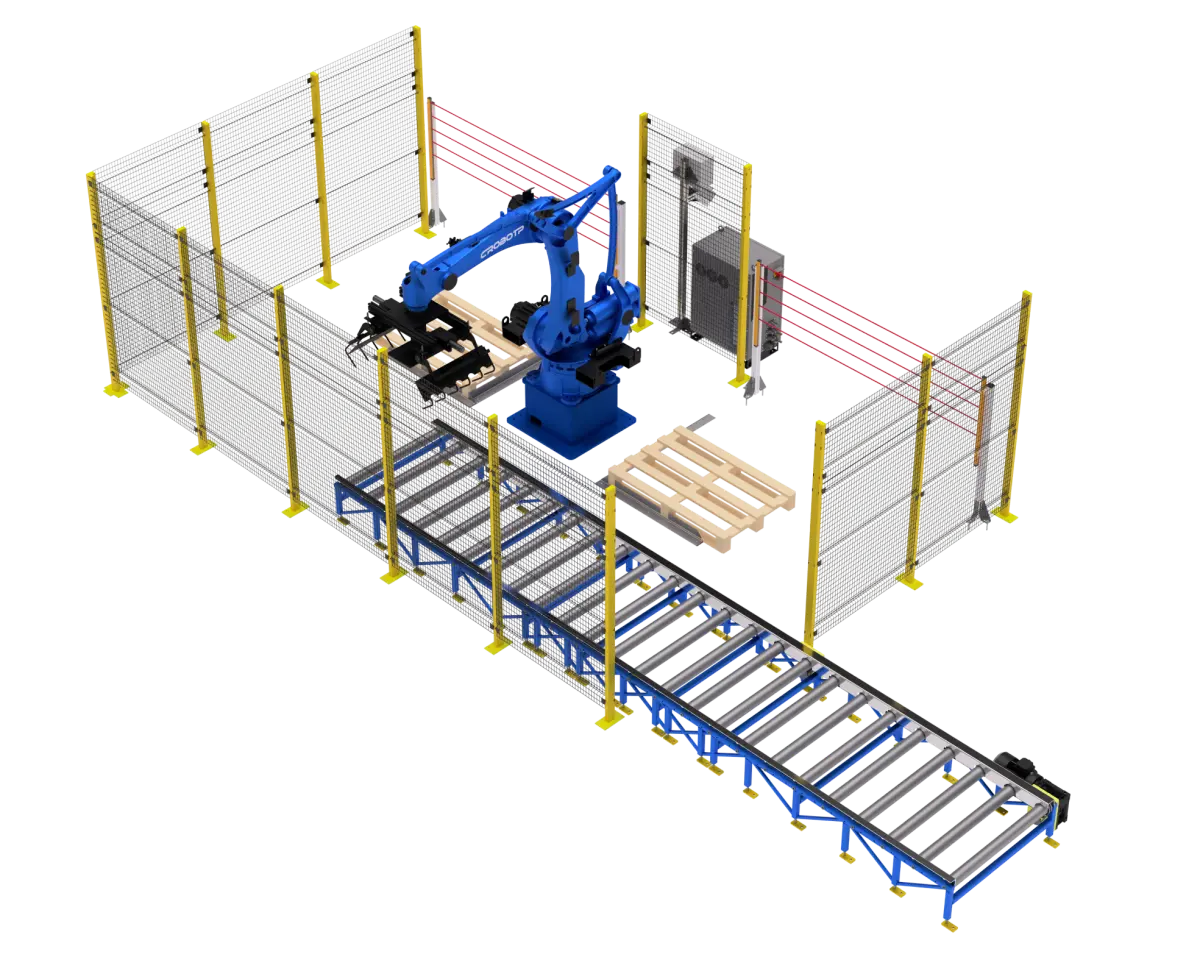
码垛机器人从输送线取袋,按垛型转向后码放到托盘上。垛型、层数与托盘尺寸都是程序参数,而非机械结构:从五袋一层改为六袋一层,或更换袋规格,只是选择另一个程序,不必改造工位。
码垛机器人的优势与能力
- 负载最大 180 kg、臂展最大 3130 mm
- 四轴而非六轴:RP 系列腕部无翻转轴,J6 使负载旋转 ±360°。码垛时比六轴手臂更快
- 防护等级(制造商数据):RP15-15 与 RP18-25 为 IP56,RP24-130 与 RP32-180 为 IP67/IP54
适用行业
水泥与干混砂浆、化肥、面粉与食糖、饲料、种子、食盐、塑料粒子、矿粉。凡是装入阀口袋或敞口袋并码放到托盘上的物料都适用。
如何选型
两个数字起决定作用,而且通常都被低估。
负载。应按袋重加抓手计算,而不是只算袋重:抓手自重计入机器人负载,若一次抓两袋,第二袋也要计入。请提供袋重和抓手类型,我们来选型。
臂展。应量到成品垛的上角,而不是托盘。1.8 m 的垛高加上 150 mm 托盘,再加抓手高度,通常超出初步估算。
- RP24-130 — 130 kg,2485 mm
- RP32-180 — 180 kg,3130 mm
- RP18-25 — 25 kg,1885 mm
- RP15-15 — 15 kg,1530 mm。据制造商介绍:结构紧凑,防水防尘性能优异
一次抓取两袋属于抓手选型方案,需按具体任务测算:取决于袋重与尺寸、抓手质量和所需节拍。请提供袋子参数和每分钟袋数,我们会告知是否可行。
若需要将袋子倾斜或按角度放置,则选用六轴搬运机器人,例如 RA26-220 或 RA28-360。
工作站还包含什么
抓手(夹袋式、真空式或叉式,取决于袋材与是否已排气)、带整平装置的进料输送、空托盘供给、带互锁的安全围栏与托盘出口,若成垛需装车运输还需缠绕机。
粉尘是另一个独立因素。水泥厂与化肥厂的机器人与电柜需按此选择防护配置。请告知物料与包装产能,我们与工厂一同确定配置。
索取方案
请提供袋重与袋尺寸、每小时袋数、托盘规格与垛高。我们将回复机型、抓手方案与价格。


