

钢结构机器人弧焊
不确定该选哪一款?
把工件重量、所需臂展和节拍发给我们。我们会指出适配的机型——如果这个工序其实不需要机器人,我们也会直说。
焊接机器人带来的是焊缝的一致性、更快的产出,以及人为因素的消除。班头与班尾的焊缝一样,焊工则从重复劳动转向调试与检验。
但主要收益并不来自电弧速度。人工焊一个机架,大部分时间花在移动上:停下、绕到另一侧、重新装夹,再按当时能够到的角度焊下一条缝。装在变位机上的机器人始终以平焊姿态施焊,而且不停顿。
焊接机器人的优势与能力
- 重复定位精度高,焊缝与上一件落在同一位置
- 三班连续作业,不因疲劳而在班尾出现质量波动
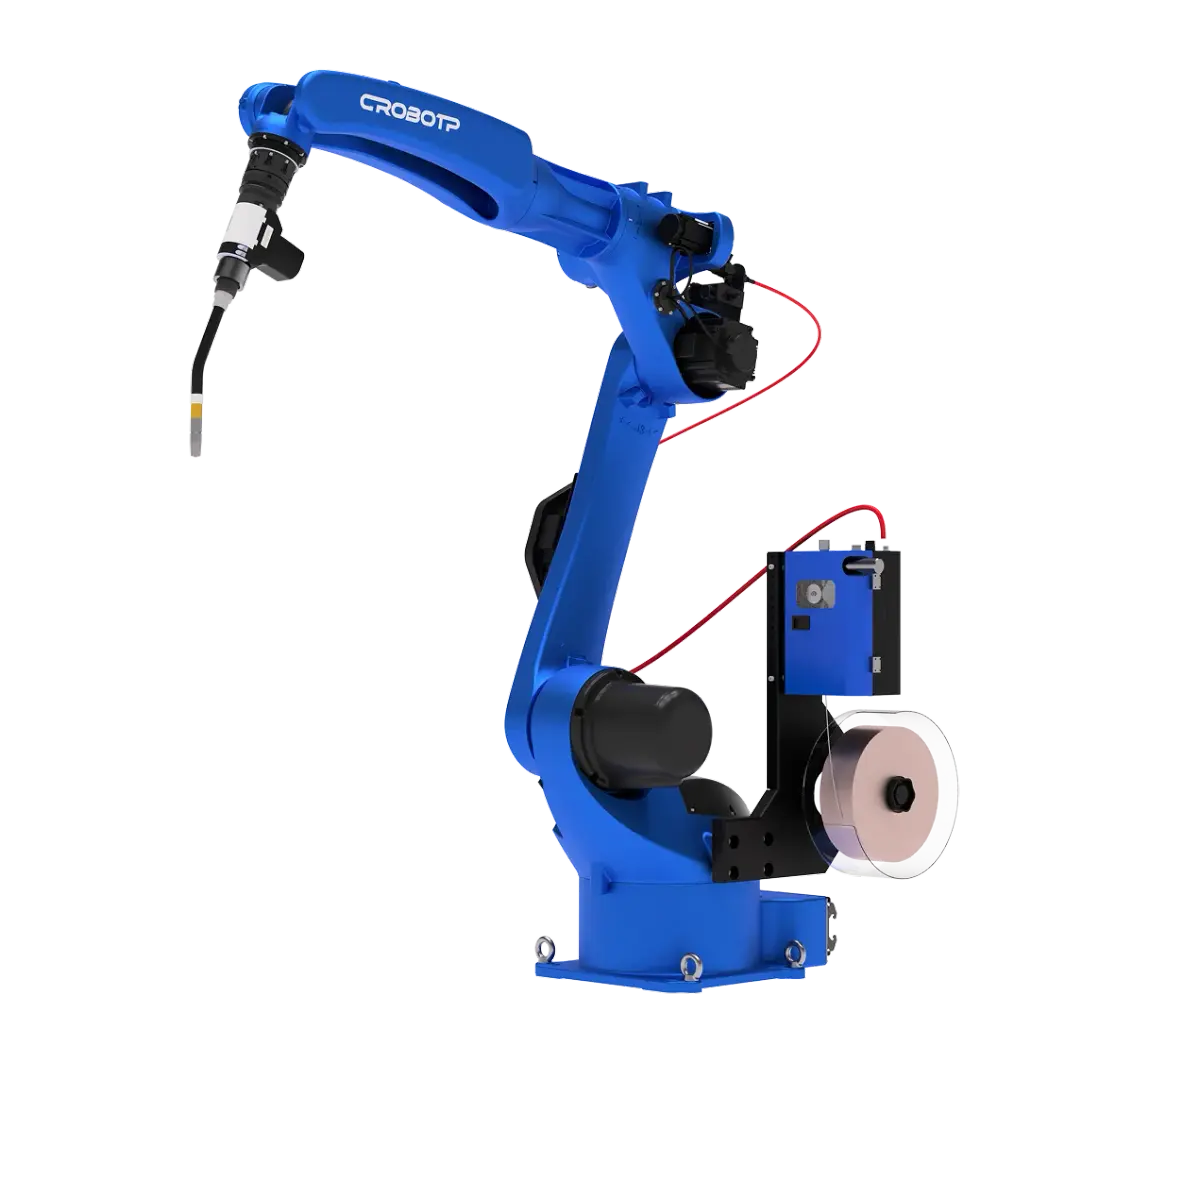
- 中空手腕:线缆包从手臂内部走线,长焊缝作业时不会刮碰工装
- 臂展 1440–3160 mm,从支架件到机架、梁类件
- 可配焊缝跟踪,适应装配间隙波动的工件
适合的工件
钢结构与机架、农业机械与工程机械、车厢与挂车、压力容器与管段、减速机箱体、家具与商用设备、排气管与管件组焊。
只有一个前提:批量重复。同一工件至少几十件,且装配一致性足以让焊缝落在程序预期的位置。
如何选型
焊接机器人的负载指的不是工件,而是焊枪总成:焊枪、送丝机构、线缆包,以及传感器(如有)。请称量实际使用的焊枪组件,并计入焊缝跟踪或激光传感器;最轻的焊接机型负载为 6 kg。
- RH14-06-W — 6 kg,1468 mm;RH14-10-W — 10 kg,1440 mm。中小型机架、支架、管件组焊
- RH18-06-W — 1850 mm;RH20-06-W — 2012 mm;RH21-06-W — 2093 mm。较大焊接组件,配变位机
- RA32-20-W — 20 kg,3160 mm。长结构件、机架、梁
- RH14-10-W 与 RH20-06-W 另有 PRO 版本:同样的机器人,价格更低,配更简单的控制柜。焊接电源可选 350 A 或 500 A。适用范围与本系列其他机型相同
变位机先于机器人选定
它决定机器人需要够到哪里,往往能让您选到比工件尺寸所暗示的更小的手臂。
- 单轴 — 一个回转轴:管段、法兰、轮毂、轴类、筒节。共 15 款,各规格额定负载 150~5000 kg,含移动尾座、随动尾座、滚轮支撑,以及带动机器人行走的地轨。对于带尾座、滚轮支撑和立式的单轴变位机以及 WB1LC,制造商说明:工件回转精确、固定稳定,焊接质量一致
- 双轴 — 回转加翻转,使不同平面的焊缝都回到平焊位置。共 8 款,各规格额定负载 250~2000 kg。机架、支架、箱体的常规选择。制造商说明,其双轴变位机用于 CRP 机器人焊接系统,焊接质量稳定、定位可重复
- 三轴 — 三个轴,不同型号的轴布置不同,详见技术参数。WB3CC 与 WB3SC 均有两个工作区:机器人在一个工作区继续焊接的同时,另一个工作区进行上下料。三轴变位机是否适合您的工件,我们根据图纸和节拍给出建议。制造商还列出:换件快速,无需停止机器人循环;工作循环连续,生产效率更高
请按工件与工装的总重量选型。
工作站还包含什么
焊接电源与送丝、工装与夹紧、清枪剪丝站、烟尘净化、带焊接遮光帘的安全围栏。装配间隙波动的工件还需焊缝跟踪系统。
索取方案
请提供工件图纸或照片,注明材质、板厚、焊缝长度与年产量。我们将回复机器人机型、变位机、工作站布局与价格。


